ABOUT
Category
Detail
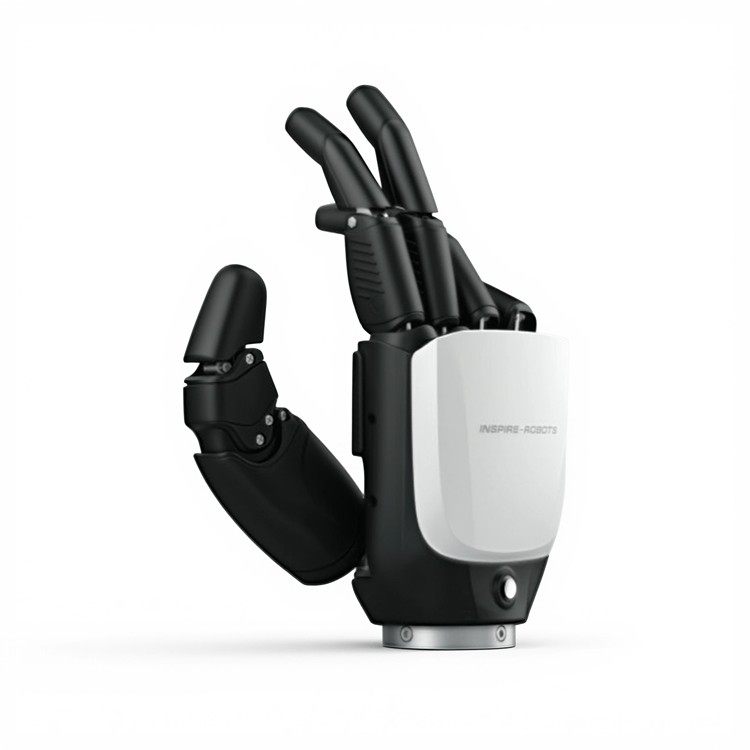
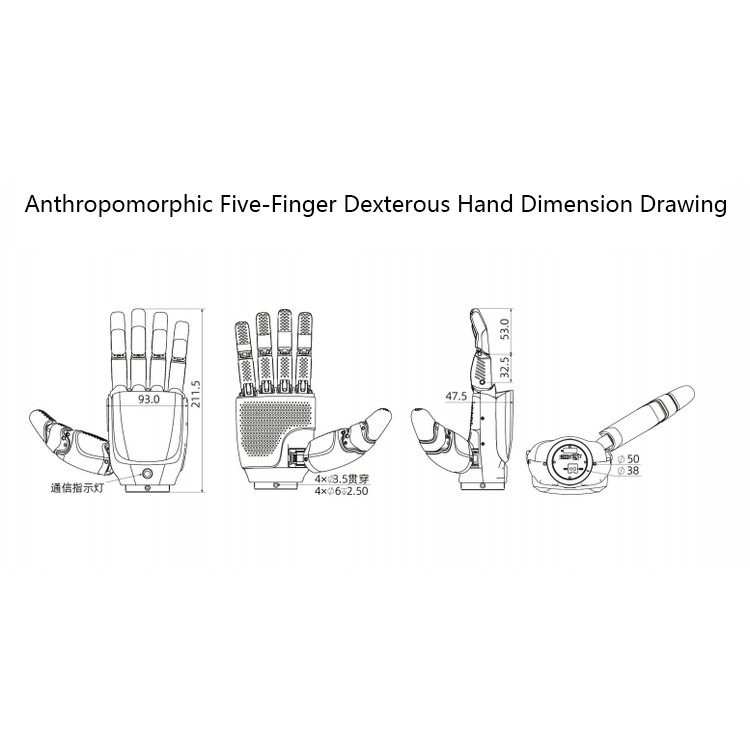
| RH56E2 Series · Humanoid Five-Finger Dexterous Hand | ||
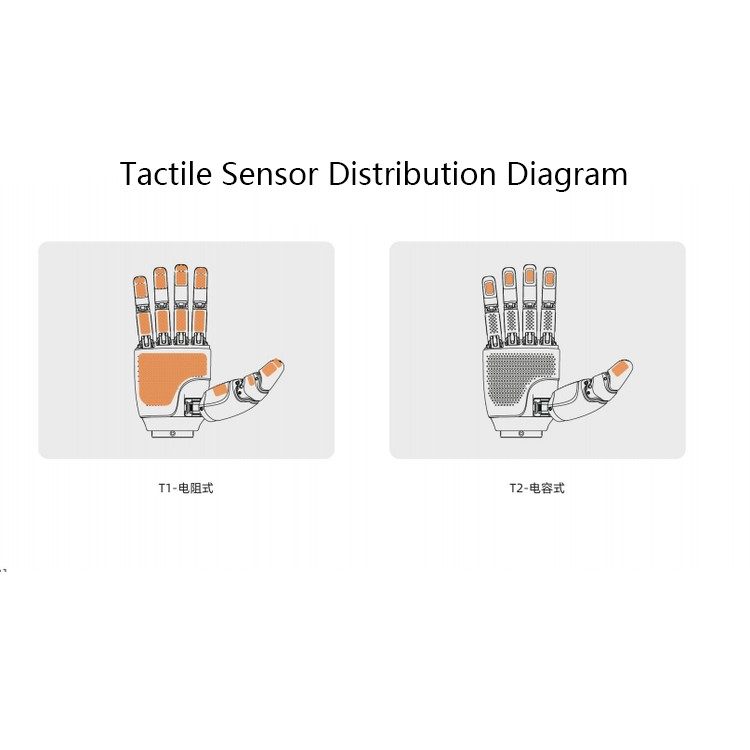
| Tactile Version (T1 Resistive / T2 Capacitive) | ||
| Parameter | RH56E2-0R-T1 / RH56E2-0L-T1 RH56E2-2R-T1 / RH56E2-2L-T1 (Right-hand / Left-hand models) | RH56E2-0R-T2 / RH56E2-0L-T2 RH56E2-2R-T2 / RH56E2-2L-T2 (Right-hand / Left-hand models) |
| Control Interface | RS485,CAN,ModbusTCP | RS485, CAN, ModbusTCP |
| Degrees of Freedom (DOF) | 6 | 6 |
| Number of Joints | 12 | 12 |
| Weight | 790g±10g | 790g±10g |
| Operating Voltage | 24V±10% | 24V±10% |
| Static Current | 0.25A@24V | 0.25A@24V |
| Maximum Current | 4A@24V | 4A@24V |
| Fingertip Repeatability | ±0.20mm | ±0.20mm |
| Thumb Fingertip Grip Force | 30N | 30N |
| Four-Finger Fingertip Grip Force | 28N | 28N |
| Grip Force Resolution | 0.05N | 0.05N |
| Thumb Abduction Range | 75°~170° | 75°~170° |
| Thumb Abduction Speed | >130°/s | >130°/s |
| Thumb Flexion Speed | >130°/s | >130°/s |
| Four-Finger Flexion Speed | >200°/s | >200°/s |
| Tactile Sensor Range | 0-30N | 0-20N |
| Tactile Sensor Accuracy | ≤5%FS | ≤5%FS |
| Number of Tactile Sensors | 17 | 5 |
| Palm Closing Time | 0.85 | 0.85 |
| Standard Version (No Tactile) | ||
| Parameter | RH56E2-L / RH56E2-2L (Left-hand models) | RH56E2-0R / RH56E2-2R (Right-hand models) |
| Control Interface | RS485,CAN,ModbusTCP | RS485, CAN, ModbusTCP |
| Degrees of Freedom (DOF) | 6 | 6 |
| Number of Joints | 12 | 12 |
| Weight | 770g±10g | 770g±10g |
| Operating Voltage | 24V±10% | 24V±10% |
| Static Current | 0.2A@24V | 0.2A@24V |
| Maximum Current | 4A@24V | 4A@24V |
| Repeatability | ±0.20mm | ±0.20mm |
| Thumb Fingertip Grip Force | 30N | 30N |
| Four-Finger Fingertip Grip Force | 28N | 28N |
| Grip Force Resolution | 0.05N | 0.05N |
| Thumb Abduction Range | 75°~170° | 75°~170° |
| Thumb Abduction Speed | >130°/s | >130°/s |
| Thumb Flexion Speed | >130°/s | >130°/s |
| Four-Finger Flexion Speed | >200°/s | >200°/s |
| Number of Tactile Sensors | / | / |
| Palm Closing Time | 0.85 | 0.85 |
Download
{item.title}
预览
下载
Previous:CRA-RI30-40-pro-2-xx
Inquiry