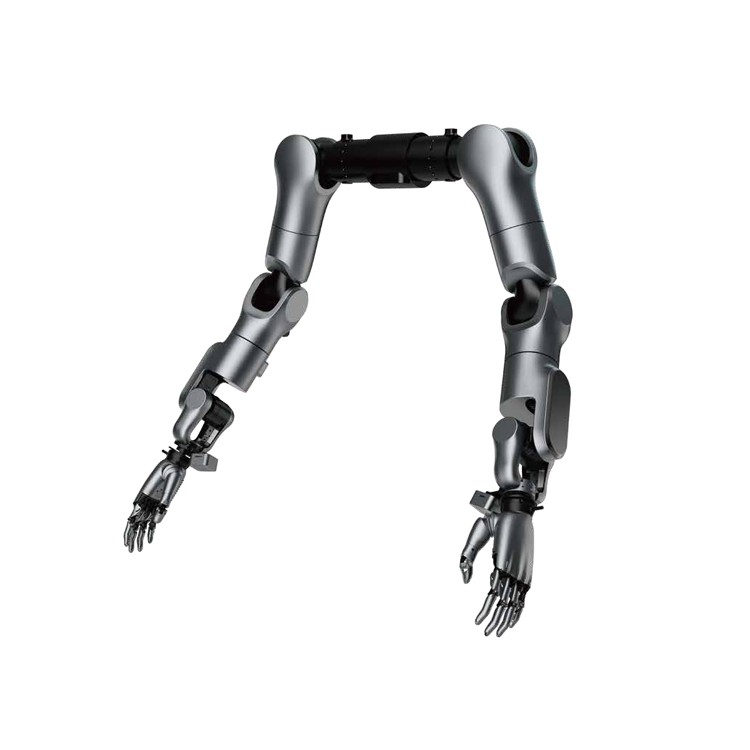
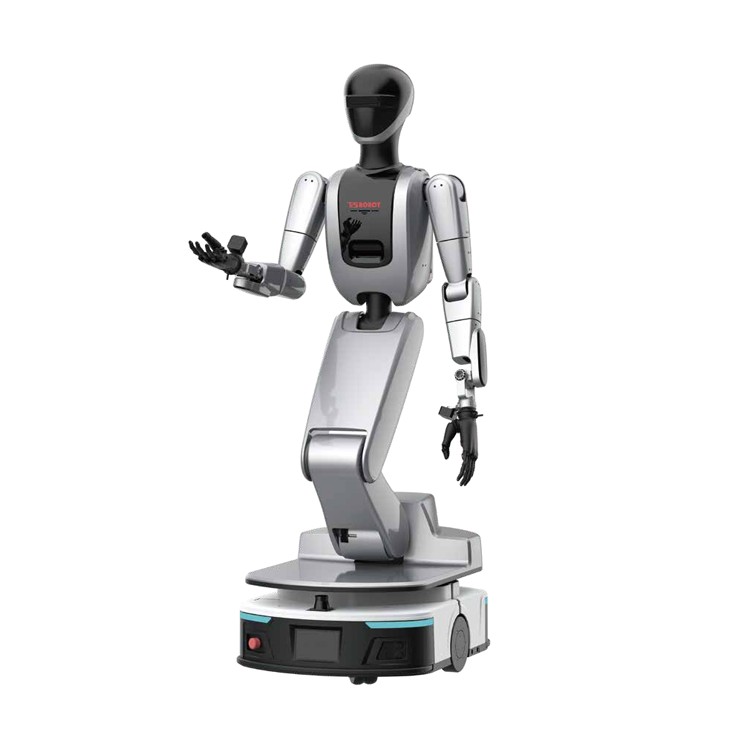
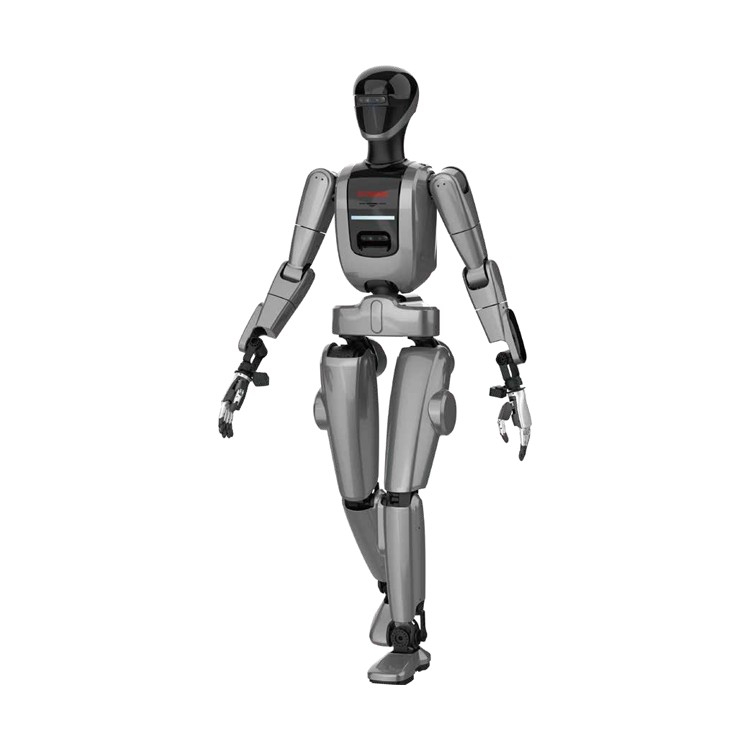
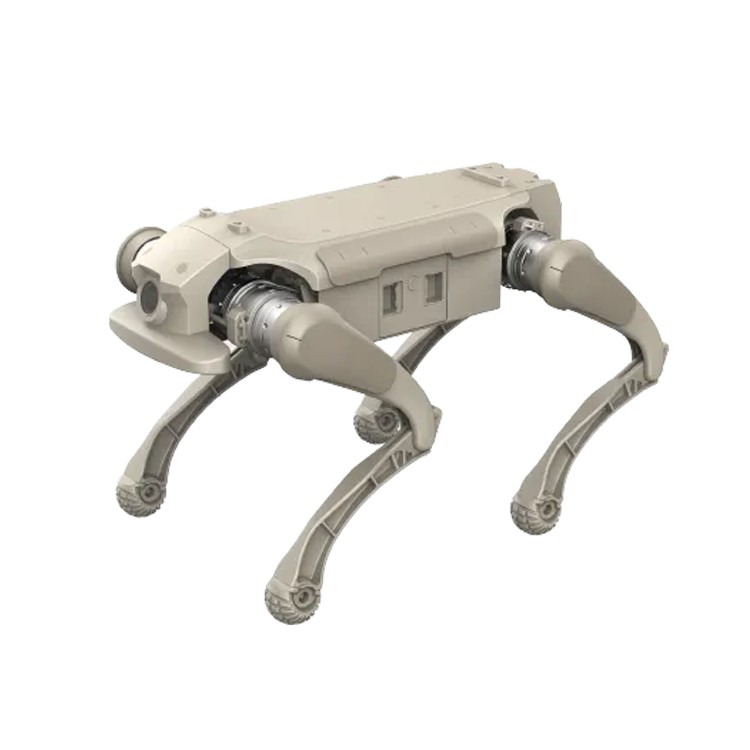
| Model | T140A Standard | T140A Flagship |
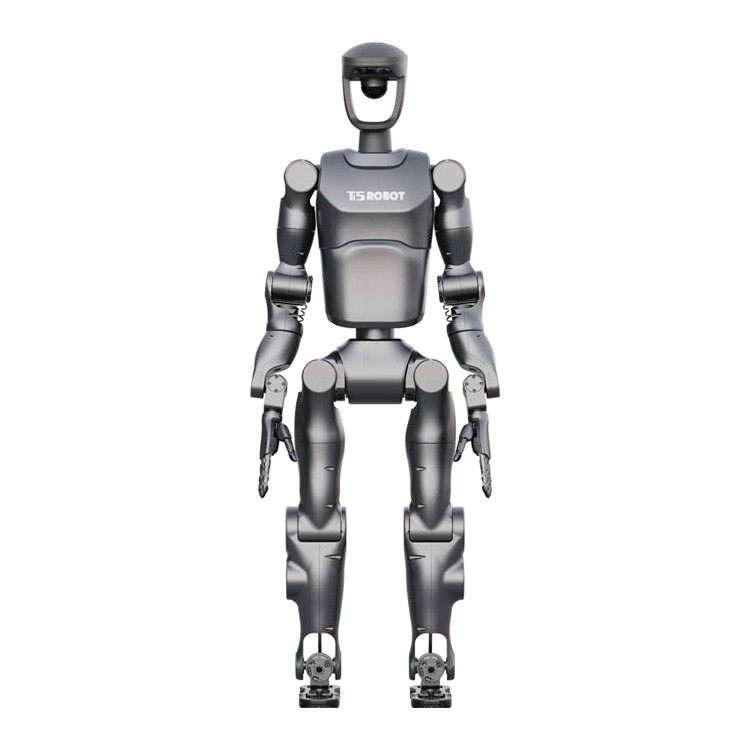
| Overall height | 1.4m | 1.4m |
| Total weight | 45kg | 45kg |
| Arm span | 1.26m | 1.26m |
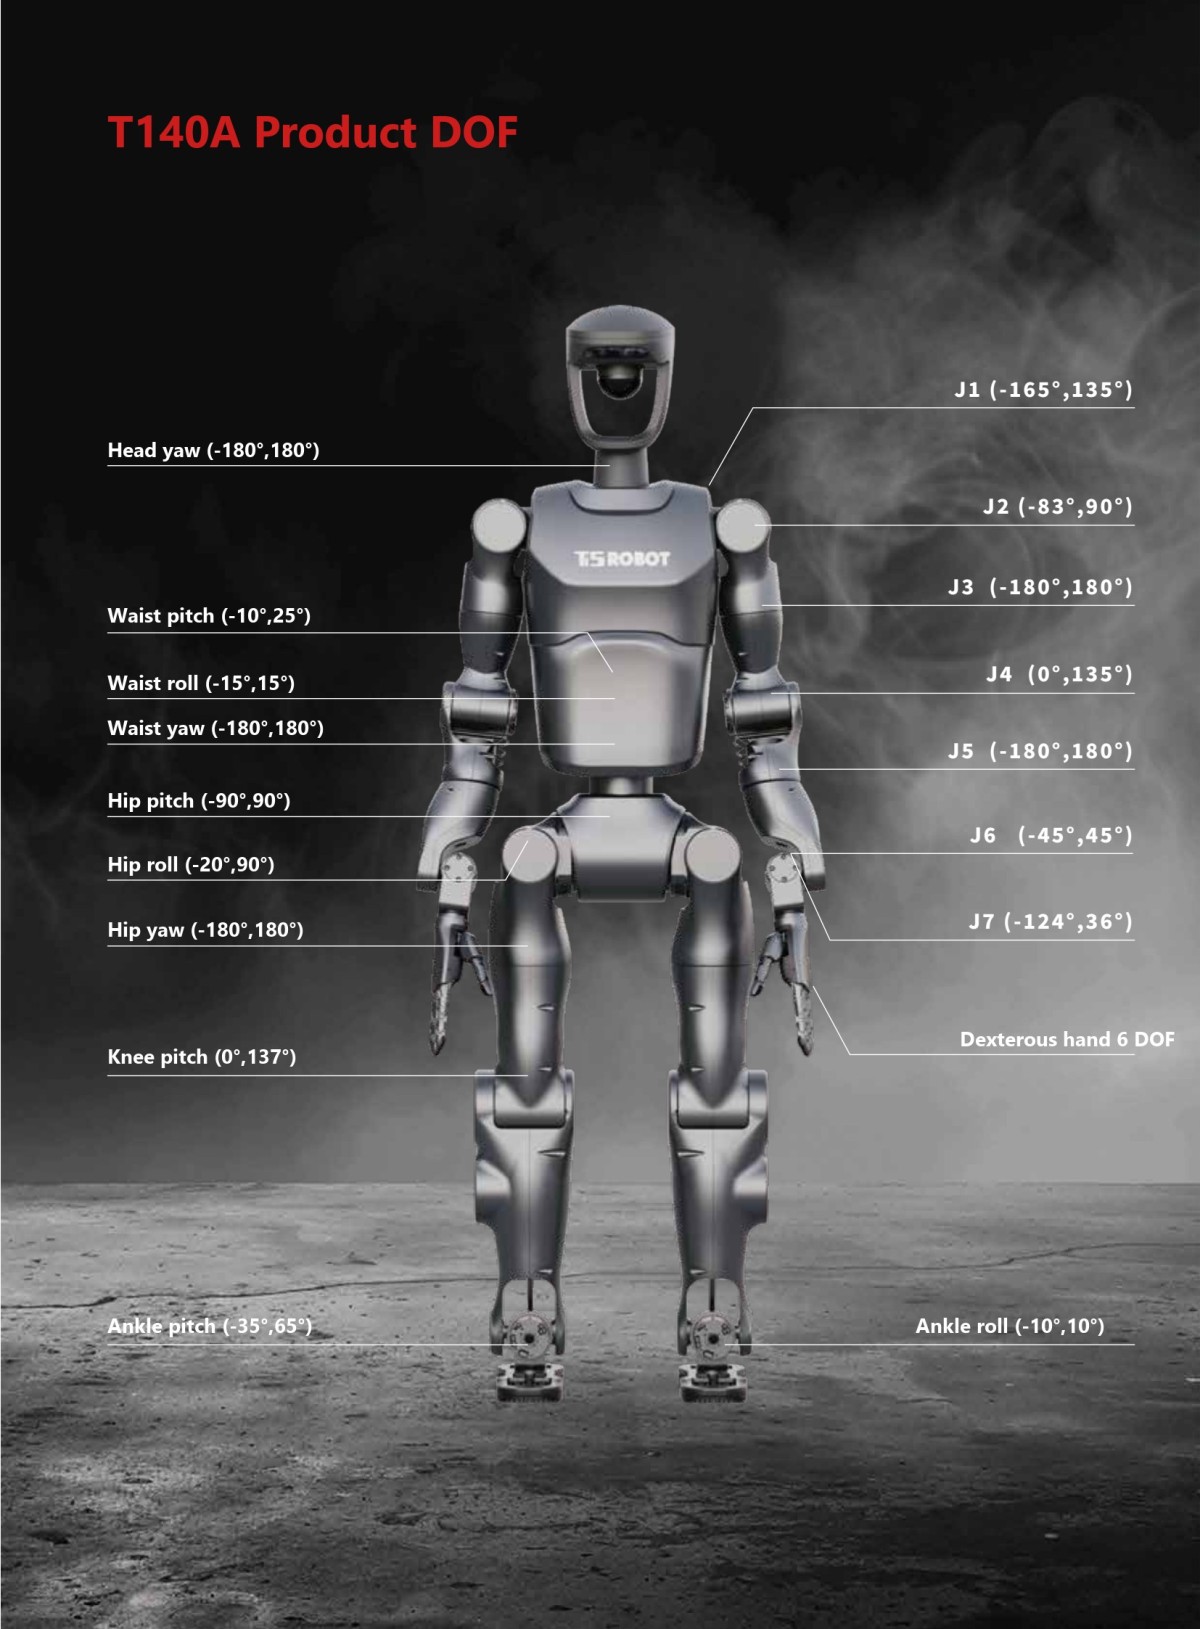
| Total DOF | 42 | 42 |
| Single-arm payload | 3kg | 3kg |
| Number of joint motors | 30 | 30 |
| Travel speed | Biped 1m/s | Biped 1m/s |
| Hand payload | / | 3kg |
| End repeatability | ≤0.3mm | ≤0.3mm |
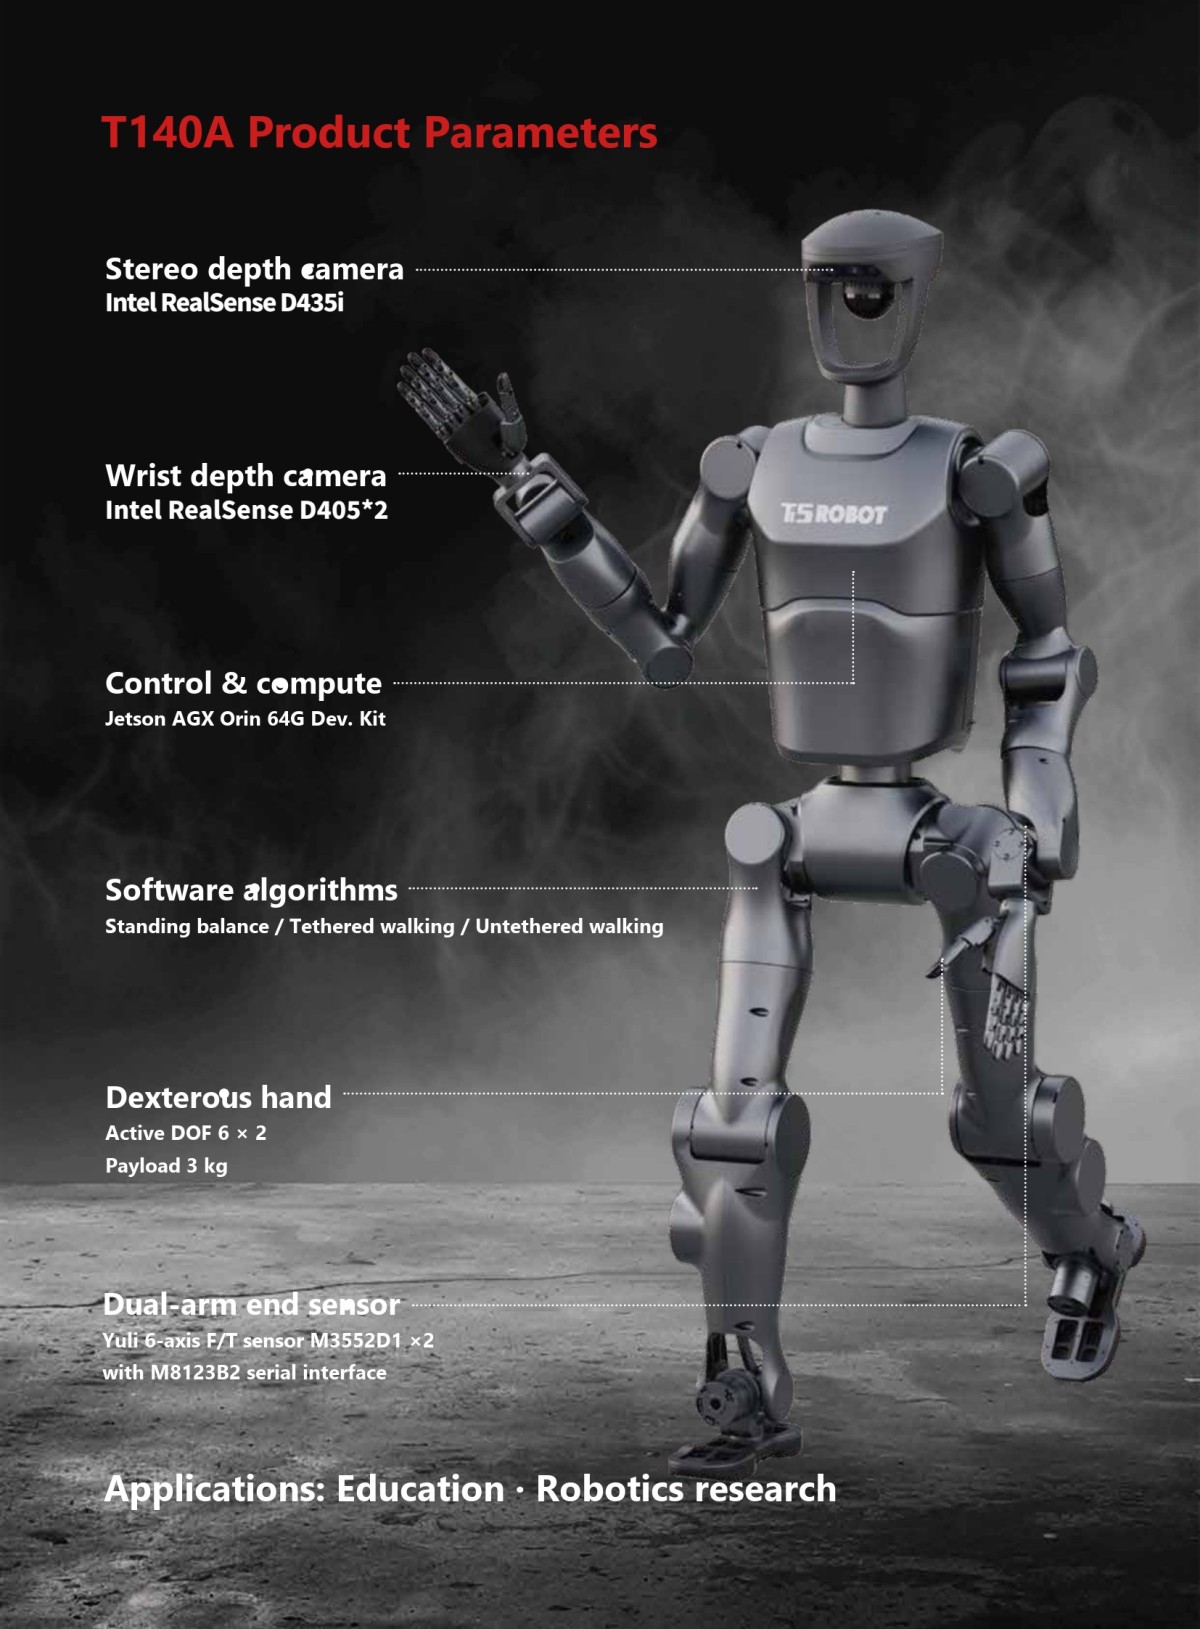
| Dexterous hand | / | High-precision dexterous hand (small) |
| Dexterous hand auto degrees | / | 6 |
| Dual-arm end sensor | / | Six-axis force*2 |
| Joint actuator type | Harmonic | Harmonic |
| Joint encoder resolution | 16/18bit | 16/18bit |
| Head vision | / | Intel RealSense D435i*1 |
| Wrist vision | / | Intel RealSense D405*2 |
| Obstacle avoidance | / | Yes |
| Control and computing | Jeston AGX Orin 64G developer kit | Jeston AGX Orin 64G developer kit |
| Structural materials | Structure: aluminum alloy, etc. Shell: ABS, etc. | Structure: aluminum alloy, etc. Shell: ABS, etc. |
| Communication protocol | Joint CAN/EC, hand 485/CAN | Joint CAN/EC, hand 485/CAN |